
 集成电路科普者
1. MATLAB实时编辑器中的PID控制器设计实战
作为一名控制系统工程师,我经常需要在MATLAB中快速设计和验证PID控制器。传统方法需要手动编写大量脚本,而实时编辑器中的Tune PID Controller任务彻底改变了我的工作流程。这个交互式工具不仅能自动生成初始控制器设计,还能实时可视化调整效果,大幅提升了设计效率。
1.1 准备工作与环境搭建
在开始PID设计前,我们需要先建立被控对象的数学模型。MATLAB支持多种线性时不变(LTI)模型表示方式,本例中使用零极点增益模型(zpk):
matlab复制G = zpk(-5,[-1 -2 -3 -4],6);
这个模型表示的系统具有:
- 一个零点:s = -5
- 四个极点:s = -1, -2, -3, -4
- 增益为6
提示:使用zpk函数时,零点和极点应以向量形式输入,对于多极点/零点系统特别方便。如果已有传递函数形式,也可以直接用tf函数创建。
1.2 启动PID调谐任务
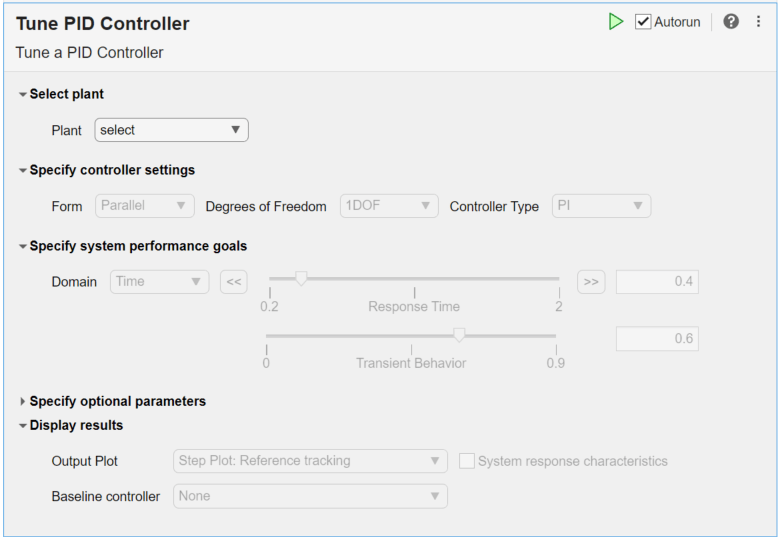
在实时编辑器界面中,通过以下路径启动调谐任务:
- 点击顶部菜单栏的Live Editor选项卡
- 选择Task > Tune PID Controller
任务插入后,界面会显示三个主要区域:
- Plant Model:选择或输入被控对象模型
- Controller Type:选择PID控制器类型
- Tuning Parameters:调整性能参数
1.3 初始控制器设计解析
系统默认生成的PI控制器结构为:
code复制C(s) = Kp + Ki/s
这种结构在大多数工业应用中已经足够,因为:
- 积分项消除稳态误差
- 比例项提供快速响应
- 避免微分项可能引入的高频噪声
初始设计的阶跃响应显示:
- 上升时间:约1.5秒
- 超调量:约8%
- 稳态误差:0(得益于积分项)
![初始阶跃响应](https://i-blog.csdnimg.cn/img_convert/9a6252bd