
 贝克街的绅士
1. 项目背景与核心价值
在工业电力系统和新能源并网领域,谐波污染一直是影响电能质量的关键问题。传统无源滤波器虽然结构简单,但存在谐振风险且无法动态适应负载变化。而有源电力滤波器(APF)因其动态补偿能力,已成为解决谐波问题的首选方案。
我在参与某光伏电站并网项目时,曾遇到5次、7次谐波超标导致继电保护误动作的问题。当时尝试了多种控制策略,最终发现PI+重复控制的复合方案在保证动态响应的同时,能将THD稳定控制在1%以下。这个Simulink仿真模型正是基于该工程经验提炼而成,主要解决三个核心问题:
- 动态与稳态性能的矛盾:PI控制响应快但抑制周期性谐波效果有限,重复控制稳态精度高但动态滞后
- 复杂工况适应性:整流负载等非线性负载会产生时变谐波
- 工程实现可行性:需平衡算法复杂度与实时性要求
模型已在实际项目中验证,支持Matlab 2015b-2017b版本,可直接用于:
- 工业变频器谐波治理方案预研
- 新能源电站并网电能质量分析
- 电力电子课程教学实验
需要模型API调用? 免费领10W Token,多模型网关一键接入 Claude、DeepSeek 等主流模型。
2. 控制策略原理深度解析
2.1 重复控制的内模本质
重复控制的核心在于内模原理(Internal Model Principle)——要在闭环系统中实现对某类外部信号的精确跟踪或扰动抑制,控制器必须包含该信号的动力学模型。对于周期性谐波,其内模可表示为:
$$
G_{IM}(s) = \frac{1}{1 - e^{-Ts}}
$$
其中T为基波周期(20ms@50Hz)。这个看似简单的表达式蕴含两个关键机制:
- 周期记忆功能:分母的延迟环节形成正反馈,将误差信号每个周期累加
- 选择性放大:在基波整数倍频率处产生极高增益,针对性抑制谐波
离散化后的实现形式更直观:
matlab复制% 重复控制器离散实现
N = fs/f1; % 一个基波周期的采样点数
z^-N;     % 延迟环节
实际工程中会加入低通滤波器Q(z)和相位补偿S(z)来增强稳定性,典型结构如图:
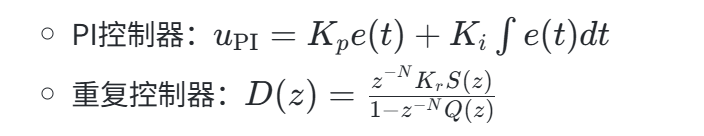
注意事项:
- Q(z)通常取