
 誰是那个谁谁
1. Simscape基础物体建模解析
在Simscape多体动力学建模中,基础物体的创建与定位是构建复杂机械系统的第一步。这里我们重点分析两种常见的基础几何体:圆柱体(Cylindrical Solid)和长方体(Brick Solid)。
1.1 圆柱体(Cylindrical Solid)特性
圆柱体在Simscape中的参数设置包括:
- 半径(Radius):决定圆柱横截面大小
- 长度(Length):沿中心轴的延伸尺寸
- 质量属性(Mass Properties):可自定义或由材料密度自动计算
注意:圆柱体的局部坐标系默认沿长度方向为z轴,这与MATLAB的坐标系惯例一致。当进行旋转操作时,绕y轴旋转会使物体左右倾倒,绕x轴旋转则产生前后倾倒效果。
实际建模中,我习惯先通过右键菜单选择"Solid > Cylinder"创建基本几何体,然后在属性面板中调整尺寸参数。一个实用技巧是按住Ctrl键拖动可以复制现有物体,这在创建对称结构时特别高效。
1.2 长方体(Brick Solid)配置要点
长方体作为最基础的构建模块,其参数设置相对直观:
- 长/宽/高(Dimensions):分别对应x/y/z方向的尺寸
- 质心位置(Center of Mass):默认在几何中心,可手动偏移
- 惯性矩(Moments of Inertia):对于非对称结构需要特别注意
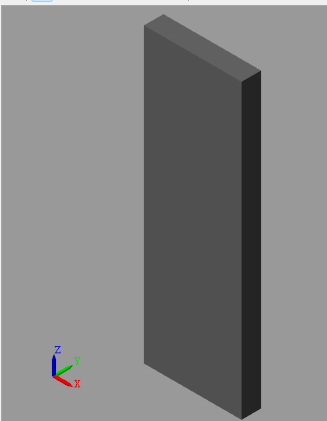
从实际工程经验来看,长方体最适合用于构建机械系统的底座、支架等刚性结构。在设置碰撞检测时,长方体的计算效率通常高于其他复杂几何体。
需要模型API调用? 免费领10W Token,多模型网关一键接入 Claude、DeepSeek 等主流模型。
2. 关节(Join)运动原理深度剖析
2.1 关节初始坐标系定义
所有关节类型在Simscape中都有明确的初始坐标系约定:
- 基座坐标系(B):固定于第一个连接物体
- 跟随坐标系(F):固定于第二个连接物体
- 初始状态时,B和F坐标系完全重合
关键理解:当两个坐标系重合时,系统处于"零位"状态。这意味着任何后续的相对运动都是从这个基准位置开始计算的。
2.2 旋转关节运动特性
对于旋转关节(Revolute Joint),其运