
 黑河市all
1. 路径规划算法入门实战:从原理到Matlab实现
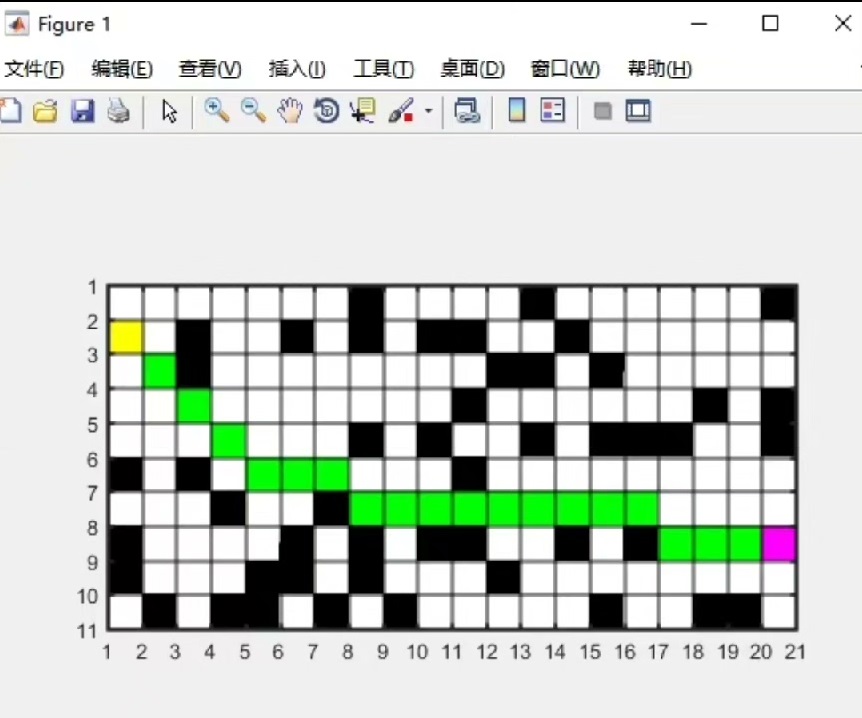
路径规划是机器人导航、游戏AI和物流优化的核心技术,就像在超市里寻找最短路线避开拥挤区域一样实用。本文将手把手带你实现三种经典算法:Dijkstra、A和D,用Matlab代码演示如何让智能体在复杂环境中找到最优路径。
提示:本文所有代码均采用模块化设计,每个函数不超过30行,方便新手理解和调试。建议边阅读边在Matlab中实践。
1.1 算法选型指南
三种算法各有适用场景:
- Dijkstra:当不知道目标位置时(如火灾逃生场景),它会均匀扩散搜索整个地图
- A*:已知目标位置时的最优选择,通过启发式函数加速搜索
- D*:动态环境的首选,当障碍物突然出现时能快速调整路径
需要模型API调用? 免费领10W Token,多模型网关一键接入 Claude、DeepSeek 等主流模型。
2. A*算法深度解析与实现
2.1 算法核心原理
A*算法可以理解为"有方向性的Dijkstra",其核心代价函数为:
code复制f(n) = g(n) + h(n)
其中:
g(n):从起点到节点n的实际成本h(n):从节点n到终点的预估成本(启发函数)
2.1.1 启发函数设计技巧
曼哈顿距离是最常用的启发函数:
matlab复制function h = heuristic(a, b)
    % 适用于只能四方向移动的网格
    h = abs(a(1)-b(1)) + abs(a(2)-b(2));
end
如果允许斜向移动,建议使用对角距离:
matlab复制dx = abs(a(1)-b(1));
dy = abs(a(2)-b(2));
h = (dx + dy) + (sqrt(2)-2)*min(dx,dy);  % 对角线成本为√2≈1.414
注意:启发函数必须满足可采纳性(永远不高估实际成本),否则可能找到次优路径。
2.2 完整Matlab实现
matlab复制function path = Astar(start, goal, grid)
    % 开放列表存储[行,列,实际成本